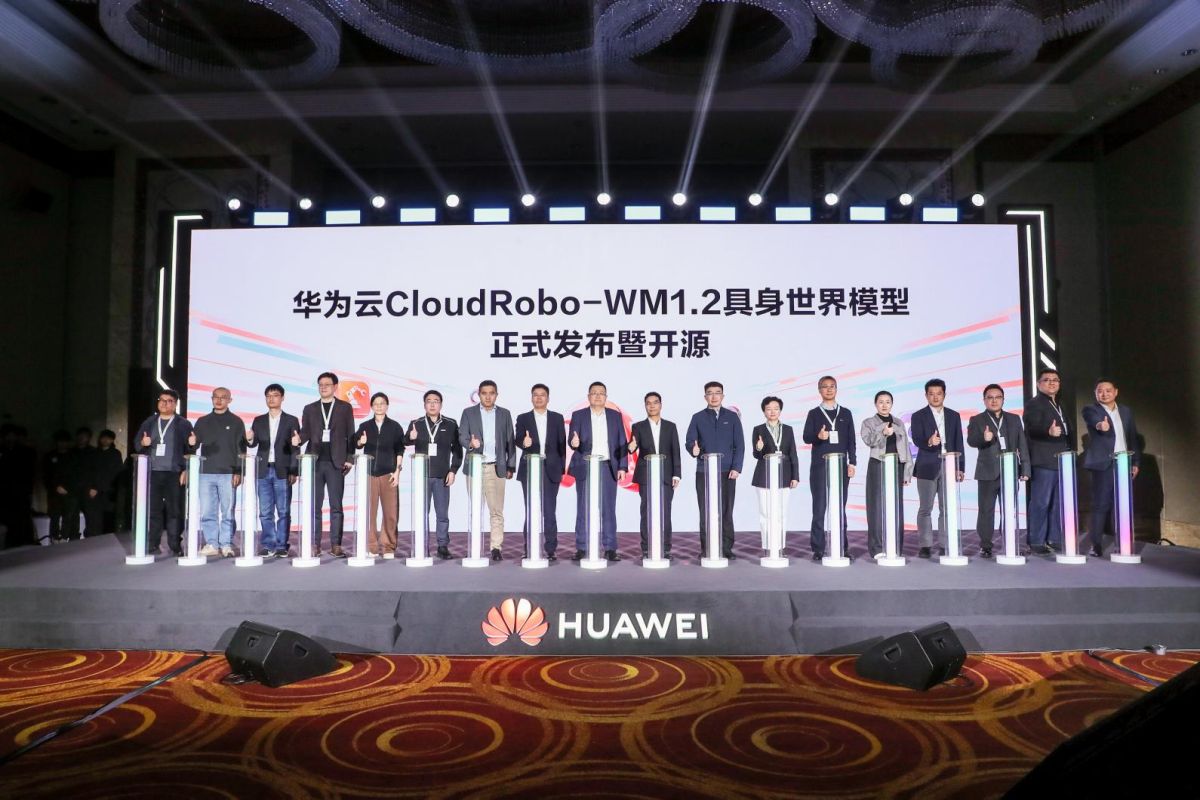
2026年11月16日,华为云在杭州“行业AI梦工厂”活动上,正式发布并开源昇腾原生具身世界模型CloudRobo-WM1.2。在仿真环境两项权威评测中,这套模型登顶榜单,而更值得产业观察的是,本次开源交付的并非单一模型权重,而是一套覆盖数据、训练、仿真、落地的全栈工程体系,试图破解长期横亘在具身智能领域的现实落地难题。
具身智能,简单理解就是让机器人拥有对物理世界的感知与预判能力,不再只是执行预设指令。多年来,这项技术大多停留在实验室仿真环境。一旦走出实验室,机器人很容易被动态变化的现实环境困住:对物体交互的物理规律理解不足、感知判断和动作执行难以协同、不同类型机器人难以复用模型、海量异构数据无法高效利用,再加上实时推理带来高昂算力成本,五大瓶颈,始终制约产业规模化推进。CloudRobo-WM1.2的技术架构,正是针对这一系列痛点设计。
区别于传统AI仅识别静态图像的模式,该模型搭载PPA多模态世界表征架构。它不只是“看见”画面里的物体,还能推演物体后续的变化,如同看懂一部连续的4D动态影像,预判交互之后会发生什么。依托原生DualAct架构,世界模型可以直接输出动作指令,搭配轻量化专家通路,在保证动作符合物理逻辑的同时,压低控制延迟。
在数据利用层面,多粒度监督数据自适应预训练框架,能够接纳标注不全、信息缺失的存量异构数据,盘活过往难以使用的海量素材,降低数据采集标注成本。本体语义保真跨具身运动建模,则相当于一套通用“动作翻译器”,让单臂、双臂、轮式不同形态机器人共用一套认知模型,实现跨本体迁移学习。同时模型支持四种弹性推理模式,企业可根据自身算力条件、延迟需求灵活调配,适配多样化部署场景。
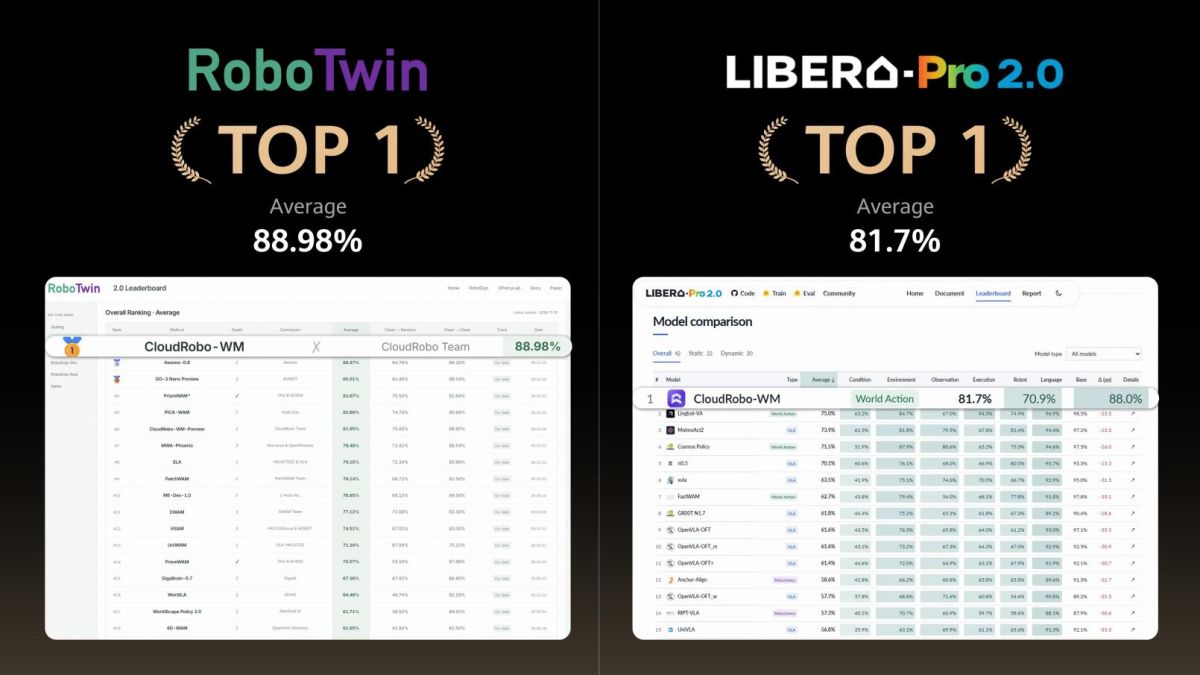
本次模型在RoboTwin 2.0、LiberoPro 2.0两大主流具身智能仿真基准评测中拿到第一。需要客观看待的是,仿真环境的优异成绩,验证了架构理论层面的有效性,不等于完全解决真实场景难题。长尾复杂工况泛化、端云传输时延、设备安全冗余等问题,仍然需要大规模真机测试持续打磨。
相比于评测榜单上的分数,这次发布更核心的变化在于开源策略。华为云本次开放的内容,包含模型、整套训练框架,以及基于昇腾算力平台的工程实践方案。从虚拟数据合成、模型训练调优,到仿真验证、云边端真机部署,完整的工程链路对外开放。其底层逻辑,是把具身智能从少数团队自建全栈的高门槛研发项目,转变为行业伙伴可以接入复用的基础能力。
生态共建已经先行落地。目前CloudRobo生态伙伴覆盖多家工业机器人、移动机器人上市企业与科创公司,包括亿嘉和、拓斯达、福龙马、节卡、优艾智合等。其中,华为云与福龙马联合研发的新一代智能清扫机器人,是这套世界模型落地实体行业的标志性项目,该产品已经启动预售,预计12月在上海举办新品发布会,环卫场景也将成为检验这套具身模型在户外动态环境作业能力的试验场。
整套方案依托昇腾云底座,整合异构算力、大容量多模态数据检索与AI加速框架,提供仿真冷启动、云原生训练、跨本体适配、持续学习迭代等工程能力,打通从算法到真机作业的全链条。在产业竞争维度,华为云这套“开源模型+工具链+国产算力底座”的打法,正在把具身智能的赛道竞争,从单一模型跑分,转向模型、算力、硬件本体、行业场景协同的系统工程比拼。
从实验室原型走向产业落地,从来不是单点技术突破就能完成。华为云方面表示,后续CloudRobo将沿着技术摸高、平台共建、方案联创、人才共育四条路径推进生态合作,目标持续降低具身智能的开发门槛,让更多企业不用从零搭建整套研发体系,实现接入即用。
业内观察认为,当前国内具身智能赛道正处在从仿真走向真机的关键拐点。开源模式可以加速技术试错与行业适配,但行业规模化落地依旧要跨过成本、稳定性、场景适配三道大关。未来一段时间,环卫、工业现场等实体场景的真机长期运行表现,才是检验这类世界模型真实价值的核心标尺。
(供图/华为)
本文仅代表作者观点,不代表本刊立场。